
 上一版



 朗读
 放大
 缩小
 全文复制
 上一篇

□ 长江日报记者陈洁
通讯员许青青 刘娜
近日,在汤逊湖畔的铁木牛智能机器人园区测试场上,无人牵引车反复启停、转弯、避障。
测试工程师易超君盯着屏幕上定位数据说,这条线路要跑上千遍,雨雪、坡道、室内外切换都要测。
不远处,总装工程师王力正逐项核对一台即将发往日本的无人平板车。
从光谷出发,湖北铁木牛智能机器人有限公司(以下简称铁木牛)正把物理AI机器人推向全球。
■ 海外市场新突破
武汉无人车将发往澳大利亚
10月中旬,铁木牛签下今年海外最大单笔订单——为澳大利亚一家包装制造企业交付2台无人平板车和3台无人叉车,并配套机器人调度与管理平台。这是铁木牛继出口美国、日本等国家后,海外市场的又一新突破。
“澳大利亚制造业人力成本高,搬运岗位招人难、留人难。”国际业务总监理查·张(Charlie Zhang)介绍,铁木牛方案针对性采用多源融合导航,无需铺设磁条或反射板,采集车跑一遍路线即可完成地图构建,部署周期压缩至一天以内,设备次日即可投入生产。
目前,技术团队正持续对接澳大利亚客户专属需求,落实细节,同步推进定制化生产。易超君称,产品定制完工后,还将在武汉开展多场景测试验证,并实时与海外同步协作,待全部指标核验达标,预计明年4月完成交付。
■ 出了厂房也不“迷路”
物理AI让机器人自己判断
物理AI,代表人工智能从数字虚拟世界走向真实工业生产现场。它既不同于跳舞、打拳的娱乐机器人,也不同于助理类大语言模型AI引擎——核心在于机器人能对真实环境进行感知、理解并自主决策。
“传统物流机器人大多只能在室内平整地面作业,一旦出了厂房,遇到坡道、雨雪、光照变化,就容易‘迷路’。”王力说。
据介绍,铁木牛自研PNS定位导航系统,融合激光雷达、视觉相机、惯导、北斗等多源传感器,将定位误差控制在1.5厘米以内,实现室内外无缝穿梭,打通“仓库—产线—露天堆场”物流全链路。
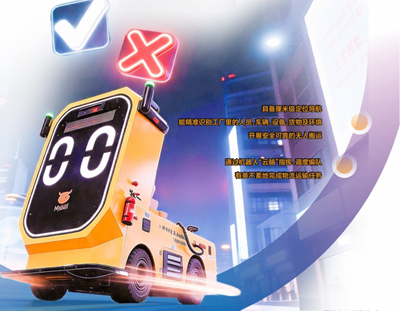
正是凭借这种“感知—理解—决策—执行”的闭环,铁木牛的物流运输机器人真正实现了物理AI:具备厘米级定位导航,能精准识别工厂里的人员、车辆、设备、货物及环境,开展安全可靠的无人搬运,并通过机器人“云脑”指挥、调度编队,有条不紊地完成物流运输任务。
■ 时空智能
让AI从屏幕走进车间
据介绍,企业核心技术依托李德仁院士的“时空智能学”。
“世界是物质的,物质是运动的,运动的物质必须依靠时间与空间一体化描述。”作为铁木牛的首席科学家,李德仁曾坦言,“时空智能”是推动人工智能从虚拟文本世界走向真实物理世界的必经之路,目标是完成人想做而做不好、人不想做的事情。
早在2018年,李德仁院士产学研团队在某汽车集团高精地图合作项目中发现,移动测量技术与自动驾驶具备同源技术体系,遂将该技术迁移至自动驾驶领域,再延伸至机器人赛道,沉淀出融合定位导航、运动控制、机器学习等底层关键技术。
当前,李德仁院士产学研团队正推进“东方慧眼”智能卫星星座计划,为机器人世界模型构建与仿真训练提供海量数据底座。在李德仁看来,物理AI的核心是让AI拥有“感知—认知—决策—行动”的完整闭环,而“时空智能”正是这一闭环的底层支撑。
近年来,铁木牛持续拓展海外市场,已在美国、日本设立子公司。公司以无人牵引车、无人叉车、无人平板车及配套调度运维体系等产品,面向全球制造企业。现已获得CE、FCC等多项国际认证。


