
 上一版



 朗读
 放大
 缩小
 全文复制
 上一篇

长江日报讯 前不久,深圳一家头部人形机器人公司的新款产品中,关节里跳动着一颗来自武汉的芯片,并在2026世界机器人大会上亮相。
这颗名为“太乙”的智能伺服驱动芯片,瞬时功率超过4千瓦,开关损耗降低30%以上,发热量显著下降,为机器人关节提供更强、更稳的底层驱动能力。
造出它的,是英弗耐思电子科技(武汉)有限公司(以下简称英弗耐思)。公司创始人李威是武汉人,苏州大学智能机器人技术博士,深耕汽车电子及芯片行业20余年。2021年,他成立英弗耐思,聚焦芯片设计中最难啃的领域之一——驱动芯片。由于团队成员大多来自武汉,他也一直想回来。2024年,他的公司落户武汉。
“非常感谢武汉政府的支持,包括很多金融机构在资金上都给了我们很大的帮助。”李威回忆,2024年,武汉基金参投的湖北高质量发展基金完成A轮投资数千万元;2025年6月,武汉基金再次领投A+轮;随后,交银AIC基金、东风资管等战略投资人相继注入资本,公司完成近亿元A++轮融资。
2025年,英弗耐思自主研发的车规级高边驱动芯片成功配套50万辆新能源汽车,稳稳占据细分赛道榜首位置,成功导入国内主流车身域控制器供应链,客户覆盖广汽、东风、长城、陕汽等国内头部整车制造厂,近三年业务复合年增长率超过500%。
汽车芯片的仗打赢了,但李威没有停下来。
2025年,他决定将积累了近20年的驱动技术,延伸至机器人关节这一新赛道。
这个过程并不轻松,团队里除了他,都是做汽车电子的,没有接触过机器人。那段时间,李威反复给团队讲方法、做示范。
传统芯片靠固定程序控制电流驱动,无法解决关节发热严重的短板;如果加入冗余散热设计,又会限制机器人的协调性、灵活性。
英弗耐思利用独创的“多段式自适应闭环控制芯片”,开发新一代机器人运动驱动模块,解决了传统机器人关节“热力不可能三角”的技术难题;又以“多段式Dynatrack有源栅极驱动技术”为底层核心,开发出太乙系列伺服驱动芯片,为应对新能源汽车、人形机器人等智能终端的“开关损耗、电压过冲、系统效率”等核心瓶颈提供了底层驱动解决方案,比肩国际同类顶尖产品。
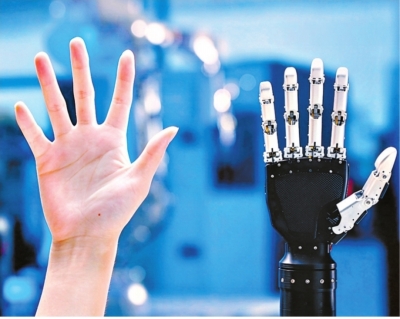
从芯片出发,英弗耐思正在向更完整的“动力系统”延伸,在具身智能领域孵化出全直驱肌腱产品,属于完全非电机驱动、无减速机,其直驱肌腱灵巧手重量仅为传统灵巧手的1/3,自由度超过22个。
“人工肌腱完全颠覆了传统电机套路。”李威说,用一个新材料加一个新的驱动技术,产生推力的能力是目前电机的几十倍以上。
“接下来,我们会专注于具身智能赛道。”他表示,将围绕驱动模块在四足、两足、轮式等不同形态机器人领域持续布局,推动汉产智能驱动芯片走向更多高端装备场景。
(柳莺)


