
 上一版



 朗读
 放大
 缩小
 全文复制
 上一篇

□ 长江日报记者马科扬 肖清清 通讯员李鸽
机器人“会跳舞”,不等于“会干活”。人类习以为常的抓取、摆放,机器人却需要通过大量操作数据学习。在东西湖区,有一座特别的工厂,专门记录人的真实操作,为机器人“生产”动作数据,被称作机器人的“启蒙学校”。
近日,长江日报记者走进帕西尼武汉具身智能超级数采工厂(以下简称帕西尼武汉工厂),探访机器人学习干活背后的数据生产。
■ 人的日常动作被采成数据,经模型训练后应用于机器人
帕西尼人工智能科技(北京)股份有限公司是具身智能领域独角兽企业,客户包括国内头部具身机器人企业、京东、比亚迪等。去年底,帕西尼与东西湖区签约,在国家网安基地核心区,落地武汉数据采集工厂与技术研发中心,今年8月底启动试运营。
这栋10层高的写字楼建筑面积约1.5万平方米,实际数采区超过1万平方米。记者来到5楼的采集车间,听不到机器轰鸣,只看见每个房间里都有数据采集员穿戴设备,各自安静地完成任务。
有人在1:1还原的客厅、卧室等生活化场景中擦电视、扫灰尘,也有人坐在操作台前,抓取、收纳红酒瓶、眼镜盒等物品,或拼装文件框。除居家场景外,车间还可拓展汽车制造、3C装配、医疗康养等上千种任务场景。
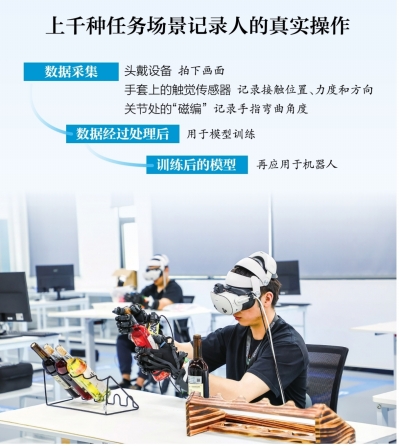
看似普通的日常操作,都在被设备同步记录:头戴设备拍下画面,手套上的触觉传感器记录接触位置、力度和方向,关节处的“磁编”记录手指弯曲角度。
这种由人佩戴设备示范、不必操控实体机器人的方式,称为“无本体采集”。帕西尼武汉工厂厂长李中智解释,这是企业自己研发的“以人为中心”全模态高精度实采数据体系。传统数据采集大多只记录视觉画面,类似“无声电影”;这套系统如同“4D 沉浸式教学”,同步收录触觉等多维度信息,采集效率提升3—6倍,大大降低机器人模型的训练成本。
其中,高精度触觉感知数据十分稀缺,而触觉感知曾是制约国内机器人发展的瓶颈。过去国内高端触觉传感器九成依赖进口,帕西尼自研的多维触觉传感技术实现自主可控,能够解析材质纹理、温度等15个维度类人触觉信息。
据介绍,武汉工厂的数据采集手套,便搭载了这套新技术。因为摩擦、材质变化等细节难以完全仿真,真实数据能提供补充,经过处理用于模型训练,训练后的模型再应用于机器人。
■ 采集团队扩容,科研团队接着进场
随着机器人行业的快速发展,帕西尼武汉工厂正在不断扩容。上个月约30名数据采集员,记者探访时已增至约50人,企业计划下个月增至约100人。
看似简单的采集,背后需要多个团队配合。算法人员设计任务,设备人员维护机台,审核人员检查数据。除了安排人员和机台,还要兼顾采集效率、记录完整性,以及数据用于模型训练的实际效果。
帕西尼有关负责人介绍,武汉工厂选择落户国家网安基地,不仅看中这里的算力资源丰富,还因为从基地输出的数据安全更有保障,让客户安心采用。
目前,工厂处于试运营阶段,正式投产后将年产出数亿条数据。同时,楼内两层楼规划用于科研,这里的数据采集不仅仅是生产“原料”,还要向高质量数据加工、研发和应用延伸,打造具身智能产业数据供应链。


